GNSS

Base RTK

Installer sa propre base RTK : quelles limites ? 

L’obtention d’une précision centimétrique en GNSS repose sur l’utilisation de corrections en temps réel. Deux approches principales s’offrent aux professionnels : souscrire à un réseau RTK/NRTK géré par un opérateur spécialisé, ou installer sa propre antenne fixe et évoluér en autonomie. Si l’idée de disposer de sa propre base peut séduire sur le papier, notamment pour des raisons financières, elle comporte des risques techniques et opérationnels qu’il est essentiel de mesurer avant de se lancer. Comment fonctionne une base RTK ? Une antenne RTK fixe (ou base RTK) est une station de référence installée de manière permanente sur un point dont les coordonnées sont connues précisément. La base diffuse en continu ses observations satellites et ses coordonnées connues. Le récepteur GNSS les combine avec ses propres mesures pour calculer une position centimétrique. Les corrections d’une base RTK sont le plus souvent diffusées par internet grâce au protocole NTRIP (Networked Transport of RTCM via Internet Protocol). La base envoie en continu ses données à un serveur, appelé caster, auquel les récepteurs GNSS se connectent pour les recevoir. Toute la chaîne repose donc sur le réseau, et sa configuration doit être exemplaire : une connexion internet stable et permanente, un routeur et un pare-feu correctement paramétrés. Une correction n’est valable que si elle est récente. Les récepteurs affichent « l’âge des corrections », c’est-à-dire le temps écoulé depuis leur émission. Une liaison lente ou instable fait vieillir ces corrections, ce qui dégrade la précision, jusqu’à la perte de la solution centimétrique. Installer sa propre base, c’est donc aussi devenir responsable d’une petite infrastructure réseau, avec les compétences et le suivi que cela suppose. Fiabilité de la précision Une base RTK ne donne pas une position « absolue ». Elle transmet au récepteur l’écart par rapport à ses propres coordonnées de référence. Le récepteur se positionne donc relativement à la base. Si les coordonnées de la base sont fausses, toutes les positions mesurées sont décalées d’autant, dans la même direction. C’est ce qui rend l’erreur traître : les levés restent cohérents entre eux. Les distances et formes relevées sur un chantier paraissent justes. Le décalage n’apparaît que lorsqu’on superpose ces levés à d’autres données : plans de concessionnaires, cadastre, levés d’une autre entreprise, ou relevé fait plus tard avec un réseau RTK. Contrairement à un réseau RTK professionnel, où les stations de référence sont surveillées en continu et recalculées régulièrement, une base installée par ses propres moyens n’offre donc aucune garantie de stabilité dans le temps. Maintenance Une base RTK est un équipement actif, exposé aux conditions extérieures 24h/24 et 7j/7. Alimentation, connectivité, protection contre les intempéries, vieillissement des composants : autant de points qui nécessitent une maintenance régulière. Une coupure d’alimentation, une défaillance réseau ou un dysfonctionnement matériel peut interrompre le service de correction sans préavis, et donc paralyser les opérations sur le chantier. Dépendance technique Configurer une base RTK n’est pas une opération triviale. Elle nécessite des compétences techniques pointues : saisie d’une position connue précise, configuration du protocole de diffusion (NTRIP), gestion des paramètres de correction, compatibilité avec les récepteurs GNSS qui s’y connectent. La base dépend du matériel qui s’y connecte, et inversement : un changement de récepteur GNSS, une mise à jour de firmware ou une incompatibilité de protocole peut rendre l’ensemble inopérant. Enfin, le système de référence lui-même évolue : l’IGN publie de nouvelles réalisations du RGF93. La base doit être mise en cohérence avec ces évolutions. Ce suivi demande des compétences en géodésie et une traçabilité rigoureuse (date des contrôles, coordonnées utilisées, interventions réalisées). Avec un réseau RTK professionnel, il est assuré par l’opérateur. Portée limitée Une base RTK fixe ne couvre qu’une zone limitée autour de son point d’installation. La distance entre la base et le récepteur fait partie des facteurs susceptibles d’influencer la qualité du positionnement : le positionnement différentiel repose notamment sur l’utilisation d’une station suffisamment proche pour que les récepteurs observent les signaux dans des conditions similaires. Plus le récepteur GNSS s’éloigne, plus la précision de la correction se dégrade : c’est ce qu’on appelle l’effet de ligne de base. Or, cette dégradation est progressive et invisible pour l’utilisateur : rien ne signale en temps réel que la précision se dégrade. On peut donc réaliser des levés en pensant être en précision centimétrique alors que l’écart réel atteint plusieurs centimètres, sans en avoir conscience. Un réseau NRTK professionnel, à l’inverse, s’appuie sur un maillage de stations qui recalculent en continu la correction adaptée à la position du récepteur GNSS, quelle que soit sa localisation dans la zone couverte. La position de Syslor Le récepteur GNSS Proteus de Syslor est compatible avec les antennes RTK fixes : si vous disposez déjà d’une base, il peut s’y connecter. Cependant, Syslor recommande de privilégier un réseau NRTK piloté et maintenu par des professionnels du métier. Les opérateurs spécialisés, tels qu’Orphéon, Satinfo, Premium Positioning ou Teria, disposent d’un maillage dense de stations de référence, surveillées et recalculées en permanence. Ils garantissent une couverture étendue, une précision homogène sur l’ensemble du territoire et un support technique en cas de besoin. C’est l’approche que nous recommandons pour nos clients : elle sécurise les levés, simplifie les opérations et garantit une précision fiable dans le temps. Besoin d’un conseil pour choisir votre abonnement RTK ? Nos équipes vous accompagnent pour sélectionner l’offre la mieux adaptée à votre activité et à vos chantiers. Contactez-nous →

Installer sa propre base RTK : quelles limites ?  Read Post »
Trame NMEA

Dans quel langage discute un GPS ? Comprendre le protocole NMEA 0183

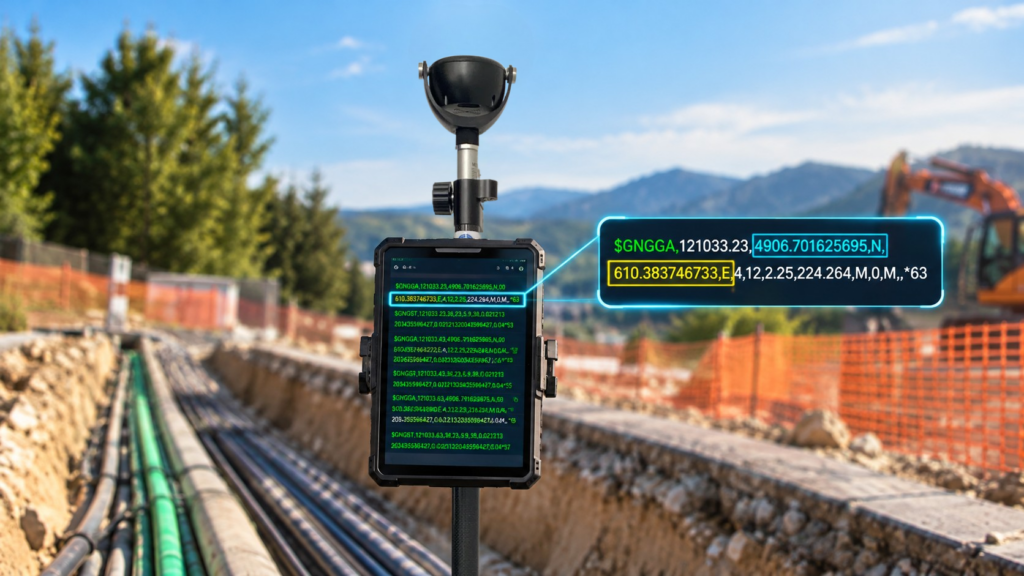
Imaginez un récepteur GPS branché à une tablette de terrain. Pour que l’application affiche votre position, le récepteur doit lui « parler ». Et il a beaucoup à dire : l’heure, la latitude, la longitude, l’altitude, mais aussi la vitesse, la direction de déplacement (le cap), la qualité du positionnement ou encore la liste des satellites captés. Pour que tous les appareils se comprennent, quelle que soit leur marque, il faut une langue commune. C’est le rôle du standard NMEA 0183. Né dans le monde de la navigation maritime, il est aujourd’hui très répandu en positionnement, en cartographie et dans les systèmes embarqués. Ce standard découpe les informations en courts messages texte, appelés « phrases NMEA ». Chaque phrase transporte un type d’information précis, toujours dans le même format. Ainsi, n’importe quel logiciel compatible sait les lire et les interpréter. NMEA 0183 : des phrases standardisées Concrètement, le standard NMEA 0183 fixe les règles du jeu : comment les données circulent entre les appareils, et comment chaque message doit être écrit. Les messages sont envoyés en texte simple, au format ASCII. Un humain peut donc les lire à l’écran, même s’ils paraissent obscurs au premier abord. Chaque phrase suit la même construction : Elle commence en général par le caractère $, qui signale le début du message ; Vient ensuite un identifiant, qui indique l’entité qui parle (par exemple GP pour GPS) et de quoi elle parle (par exemple GGA pour la position) ; Puis les données elles-mêmes, rangées dans des champs séparés par des virgules ; Enfin, le plus souvent, un astérisque * suivi d’une somme de contrôle (ou checksum), qui permet de vérifier que le message n’a pas été abîmé en route. L’exemple de la célèbre trame GGA $GPGGA,123519,4807.038,N,01131.000,E,1,08,0.9,545.4,M,46.9,M,,*47 À première vue, une suite de lettres et de chiffres. Mais en la lisant champ par champ, on y trouve : La constellation GNSS utilisée : ici, c’est le GPS ; L’heure UTC : 12 h 35 min 19 s ; La latitude et la longitude ; La qualité du positionnement (ici 1, soit une position GPS valide) ; Le nombre de satellites utilisés : 8 ; Un indicateur de précision horizontale (HDOP) : 0,9 ; L’altitude : 545,4 mètres ; L’ondulation du géoïde : 46,9 mètres. La somme de contrôle : 47. Attention à un piège courant : les coordonnées ne sont pas en degrés décimaux, mais en degrés et minutes. Ainsi, 4807.038,N se lit « 48 degrés et 7,038 minutes Nord », et 01131.000,E se lit « 11 degrés et 31 minutes Est ». Pour obtenir des degrés décimaux, il suffit de diviser les minutes par 60 et de les ajouter aux degrés : on obtient environ 48,1173° N et 11,5167° E. Les phrases NMEA les plus courantes Un récepteur GNSS n’envoie pas une seule phrase, mais plusieurs, chacune spécialisée. On peut les comparer aux rubriques d’un journal : l’une donne la position, une autre la vitesse, une autre l’état des satellites. Le logiciel qui les reçoit choisit celles dont il a besoin. Type de phrase Informations transmises GGA Heure, position, données liées au fix, nombre de satellites et altitude. RMC Position, vitesse, route ou cap suivi, heure et date. GSA Satellites actifs et indicateurs de précision DOP (Dilution of Precision). GSV Satellites visibles, avec notamment leur élévation, leur azimut et leur niveau de signal. VTG Cap suivi sur le sol et vitesse sur le sol. GLL Position géographique, heure et statut de la position. ZDA Heure UTC, date et décalage de fuseau horaire. À l’origine, NMEA 0183 a été pensé pour le GPS américain, d’où le préfixe « GP » encore très répandu. Mais les récepteurs modernes captent aujourd’hui plusieurs constellations à la fois, et le standard a dû s’adapter. Identifiant d’émetteur (talker ID) Signification GP Solution GPS. GL Solution GLONASS. GA Solution Galileo. GN Solution GNSS combinant plusieurs constellations. NMEA transmet les coordonnées, il ne les définit pas Attention à ne pas confondre NMEA 0183 avec un système de coordonnées. NMEA est une norme d’interface : elle décrit comment les données sont rangées et transmises entre un récepteur GNSS et un logiciel, un afficheur ou un autre équipement. En revanche, elle ne dit rien, à elle seule, du référentiel géodésique dans lequel la position a été calculée. En pratique, une trame NMEA donne bien une latitude et une longitude, mais sans préciser, le plus souvent, à quel référentiel elles se rattachent. C’est au contexte de le dire : le récepteur utilisé, sa configuration et les corrections RTK éventuellement appliquées. NMEA transmet des coordonnées géographiques (latitude, longitude), et non des coordonnées projetées dans un système national comme le Lambert-93 pour la France. Un logiciel peut ensuite interpréter ces phrases, afficher la position et convertir les coordonnées dans le système adapté au projet. Le GPS ne parle donc pas un langage unique Il s’appuie sur plusieurs éléments complémentaires : Le récepteur GNSS calcule une position à partir des signaux satellitaires ; Cette position est généralement rattachée au référentiel WGS 84 ; Elle est exprimée par des coordonnées, notamment latitude et longitude ; Elle est souvent transmise sous forme de trames NMEA 0183 ; Un logiciel peut ensuite interpréter ces phrases, afficher la position et convertir les coordonnées dans le système adapté au projet. En résumé, NMEA 0183 est l’un des langages qui permettent à un récepteur GNSS de communiquer avec d’autres équipements. Il standardise la transmission des données de positionnement, mais ne définit pas à lui seul le référentiel géodésique utilisé. Pour exploiter correctement des coordonnées GPS, il est donc essentiel de comprendre à la fois leur format de transmission et le système de référence auquel elles se rattachent.

Dans quel langage discute un GPS ? Comprendre le protocole NMEA 0183 Read Post »

GNSS fondements du positionnement par satellite

GNSS : comprendre les fondements du positionnement par satellite

Le GNSS (Global Navigation Satellite System) désigne l’ensemble des systèmes de positionnement et de navigation par satellite, dont le GPS, Galileo, GLONASS et BeiDou. En exploitant les signaux émis par plusieurs satellites, un récepteur GNSS peut déterminer sa position géographique, sa vitesse et une référence temporelle. Utilisé notamment en topographie, dans les travaux publics et pour la gestion des réseaux, le GNSS permet d’obtenir des positions dont la précision varie selon les équipements, les conditions de réception et les méthodes de correction employées. Comment un récepteur calcule-t-il sa position ? Quelles sont les principales sources d’erreurs ? Et comment les technologies RTK permettent-elles d’atteindre une précision centimétrique dans des conditions adaptées ? Décryptage des principes fondamentaux du positionnement GNSS. GNSS : au-delà du GPS Le terme « GPS » est souvent utilisé à tort pour désigner l’ensemble des technologies de positionnement par satellite. En réalité, le GPS n’est que l’un des systèmes disponibles. Le terme approprié est GNSS (Global Navigation Satellite System), qui regroupe l’ensemble des constellations actives : GPS (États-Unis) GLONASS (Russie) GALILEO (Union Européenne) BEIDOU (Chine) Certaines régions bénéficient également de systèmes locaux complémentaires, comme QZSS au Japon. Comment un récepteur GNSS calcule-t-il sa position ? Un récepteur GNSS calcule sa position à partir de la distance mesurée entre lui et plusieurs satellites. Chaque satellite émet en permanence un signal contenant des informations temporelles précises. En mesurant le temps mis par ce signal pour atteindre le récepteur, on peut en déduire une distance. Ce processus est appelé trilatération. Pour déterminer une position complète (latitude, longitude, altitude) et corriger le décalage d’horloge du récepteur, au moins quatre satellites sont nécessaires. L’utilisation de constellations multiples permet d’augmenter le nombre de satellites visibles et donc la précision et la fiabilité du positionnement. Contenu des signaux GNSS Chaque satellite GNSS émet des signaux radio contenant les informations nécessaires au calcul de position. Leur structure varie selon les constellations et les fréquences utilisées. Pour le GPS, elle est notamment décrite dans la spécification officielle IS-GPS-200, publiée par les autorités américaines. Ces signaux reposent sur plusieurs composantes : Les données de navigation : elles comprennent notamment les paramètres orbitaux des satellites (éphémérides), les informations d’horloge et d’autres paramètres nécessaires au calcul de position. Le code pseudo-aléatoire (PRN) : il permet au récepteur d’identifier les signaux des satellites et de mesurer leur temps de propagation. L’onde porteuse : il s’agit du signal radio sur lequel sont modulés le code et les données de navigation. La mesure de sa phase permet d’obtenir des observations particulièrement précises. La distance entre le satellite et le récepteur peut être estimée à partir de deux principaux types d’observations : La mesure de code, qui fournit une pseudo-distance avec une précision généralement métrique, selon les conditions de réception et les traitements utilisés. La mesure de phase de la porteuse, beaucoup plus fine, mais qui nécessite notamment de résoudre les ambiguïtés de phase pour exploiter pleinement son potentiel de précision. À quoi servent les éphémérides ? Les éphémérides sont des données orbitales permettant de déterminer la position d’un satellite GNSS à un instant donné. Elles sont indispensables au calcul de position du récepteur, puisque celui-ci doit connaître la position des satellites dont il exploite les signaux. On distingue notamment : Les éphémérides diffusées, calculées par les centres de contrôle des constellations et transmises dans les messages de navigation des satellites. Les éphémérides précises, produites par des organismes spécialisés comme l’IGS (International GNSS Service), principalement utilisées dans des traitements de haute précision, notamment en post-traitement et dans certaines solutions PPP. Les erreurs orbitales se répercutent sur le calcul de position. Leur influence dépend de la méthode de positionnement, de la géométrie des satellites et des corrections disponibles. La qualité des informations orbitales constitue donc un paramètre essentiel du positionnement GNSS, particulièrement pour les applications topographiques exigeantes. Comprendre l’ambiguïté de la phase porteuse La mesure de la phase d’une onde porteuse permet d’atteindre une précision bien supérieure à celle obtenue par le code. Cependant, elle présente une particularité : le récepteur peut mesurer la phase reçue, mais ne connaît pas le nombre exact de cycles entiers parcourus entre le satellite et lui. C’est ce qu’on appelle l’ambiguïté de phase. Pour convertir la mesure en une distance absolue, il est donc nécessaire de « résoudre l’ambiguïté », c’est-à-dire estimer correctement ce nombre de cycles entiers. Cette opération est cruciale dans les techniques de positionnement comme RTK ou PPP, où la précision dépend directement de la qualité de cette résolution. Un mauvais « fix » de l’ambiguïté conduit à une erreur systématique pouvant atteindre plusieurs centimètres, voire plus. D’où l’importance des algorithmes embarqués dans les récepteurs haut de gamme, capables de détecter, modéliser et corriger ces incertitudes. La résolution d’ambiguïté est largement documentée dans la littérature, notamment dans le Springer Handbook of GNSS (Teunissen & Montenbruck, 2017), ouvrage de référence sur le sujet. Quelles sont les principales sources d’erreurs GNSS ? Plusieurs facteurs influencent la précision du positionnement. Les erreurs peuvent provenir : Des satellites : Erreurs d’horloge : bien que les satellites soient équipés d’horloges atomiques, des dérives minimes peuvent engendrer plusieurs mètres d’écart. Erreurs d’orbite : des écarts subsistent entre la position théorique du satellite et sa position réelle. De l’atmosphère : Délai ionosphérique : causé par les particules chargées dans la haute atmosphère, dépend des conditions solaires. Délai troposphérique : causé par l’humidité et la pression dans les basses couches de l’atmosphère. Du récepteur : Dérive de l’horloge interne Erreur liée à l’environnement local : effet multi-trajets, obstacles, interférences. Les cycle slips, une source d’erreur intermittente mais critique Un cycle slip correspond à une rupture brutale dans le suivi de la phase d’une onde porteuse par le récepteur GNSS. Cela se produit généralement lorsqu’un obstacle temporaire (véhicule, bâtiment, végétation) bloque ou perturbe le signal, même brièvement. Lorsque la liaison est rétablie, le récepteur reprend la mesure de phase, mais l’ambiguïté précédente n’est plus valable : il faut la réestimer. Si cette détection est mal faite, elle peut entraîner une erreur invisible mais durable. Les récepteurs performants, comme Proteus,

GNSS : comprendre les fondements du positionnement par satellite Read Post »

Les solutions SYSLOR s’ouvrent à de nouveaux récepteurs GNSS : cap sur les Reach RX / RS3 d’Emlid 

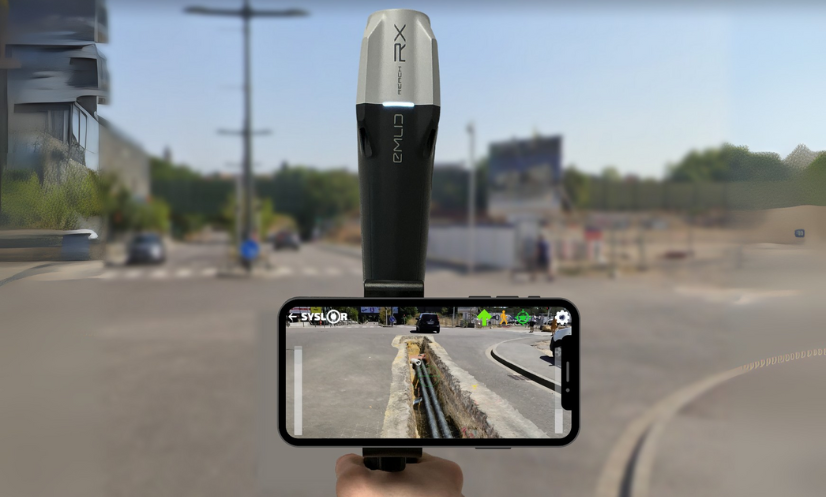
Le Reach RX et le Reach RS3 d’Emlid, comme de nombreux autres récepteurs GNSS, utilisent le format NMEA, un standard universel pour la transmission des données de positionnement. En nous appuyant sur ce protocole, nous garantissons la compatibilité de nos applications avec un large éventail de récepteurs GNSS du marché.  Cette approche standardisée présente plusieurs avantages :  Une intégration simplifiée avec différents équipements GNSS Une fiabilité éprouvée dans la transmission des données Une flexibilité accrue dans le choix de votre matériel C’est dans cette optique que nous avons choisi d’élargir la compatibilité de nos applications aux récepteurs Reach RX et le Reach RS3 d’Emlid en prenant soin d’intégrer leurs spécificités techniques (constantes, centrale inertielle, …). Un écosystème SYSLOR plus ouvert, pensé pour vos réalités terrain Concrètement, vous pouvez désormais connecter vos REACH RX/RS3 directement à :  EasyField, pour une implantation et un levé topographique intuitifs, EasyView, pour visualiser vos réseaux, plans et maquette 3D en réalité augmentée, EasyScan, pour capturer vos tranchées à partir d’une vidéo et générer un plan de récolement certifié classe A.  Le tout sur Android, sans configuration complexe : connexion Bluetooth directe, reconnaissance du flux GNSS, maintien de vos services RTK.  Travailler avec SYSLOR, c’est choisir une solution centrée sur l’opérateur Interface intuitive, même sans expérience topographique, Portail web pour le suivi et la gestion des données projets  Synchronisation en temps réel entre le terrain et le bureau Une hotline réactive qui vous accompagne au quotidien.   Des évolutions techniques et de nouvelles fonctionnalités régulières  Notre promesse : vous accompagner du terrain au bureau, avec un système cohérent, évolutif, et adapté à vos besoins réels.  Vous travaillez avec un REACH RX ou un REACH RS3 ? Activez la compatibilité dès maintenant Vous utilisez déjà un Reach RX/RS3 sur vos chantiers et souhaitez bénéficier des fonctionnalités SYSLOR ? Contactez notre équipe à contact@syslor.net pour activer la connexion et démarrer vos projets sans attendre.

Les solutions SYSLOR s’ouvrent à de nouveaux récepteurs GNSS : cap sur les Reach RX / RS3 d’Emlid  Read Post »

L’interopérabilité entre les applications SYSLOR et le GNSS PYX de Teria

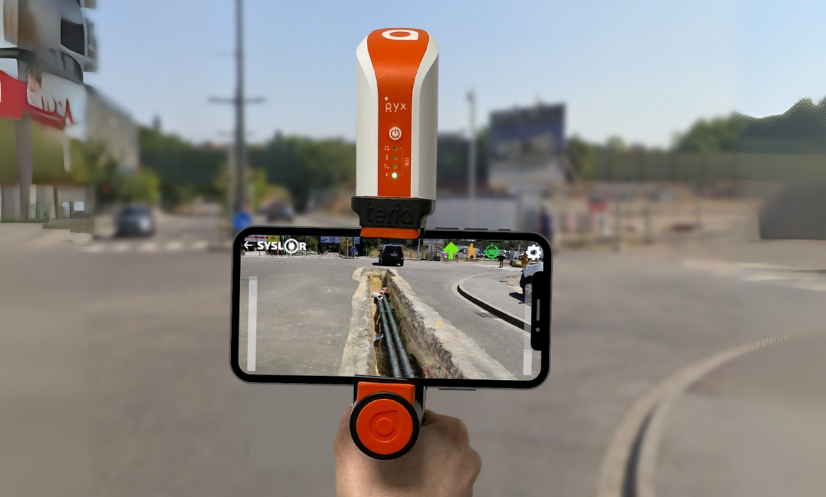
Applications SYSLOR et GNSS Pyx de Teria : l’interopérabilité alliant précision et simplicité logicielle pour un chantier plus sûr et plus rapide  Pour faire bénéficier plus largement les opérateurs terrain de solutions logicielles performantes et les accompagner efficacement dans leurs enjeux du quotidien, SYSLOR élargit la compatibilité de ses solutions à un nouveau récepteur GNSS de référence. Un partenariat matériel-logiciel au service de la précision terrain En s’associant à Teria, SYSLOR renforce sa capacité à fournir un environnement de travail simple, fiable et autonome, taillé pour les exigences des chantiers réseaux modernes.  Au-delà des aspects techniques, cette compatibilité reflète une vision commune de la performance terrain, portée par deux entreprises animées par la même exigence : innover avec des solutions pensées et fabriquées en France.  Un environnement connecté et accessible à tous Les solutions SYSLOR sont conçues pour être utilisables par tous les opérateurs terrain, sans besoin d’expertise technique. Elles sont compatibles avec l’ensemble des smartphones et tablettes Android, et s’appuient sur un portail web collaboratif à destination des géomètres, projeteurs, … pour traiter et centraliser les données, suivre l’évolution des projets et simplifier la gestion des livrables. Une compatibilité fluide avec l’écosystème SYSLOR Grâce à l’intégration des protocoles GNSS, les solutions SYSLOR peuvent être associées au récepteur GNSS PYX immédiatement via les applications mobiles chargées sur le support téléphone ou tablette, garantissant une expérience terrain fluide, fiable et immédiatement opérationnelle. Une intégration du Pyx dans l’environnement technique de SYSLOR Pour garantir une compatibilité complète avec le Pyx, nos ingénieurs ont intégré le récepteur dans le portail SYSLOR et synchronisé les constantes d’antenne, de poignée et de caméra avec les trois applications SYSLOR : EasyField pour l’implantation et levé de points, lignes et surfaces EasyView pour visualiser les réseaux en réalité augmentée sur le terrain EasyScan pour capturer les tranchées (photogrammétrie) et générer un plan de récolement conforme en classe A La correction RTK habituelle de l’utilisateur peut être conservée, quel que soit le contexte de chantier. Cette avancée renforce l’engagement de SYSLOR à proposer un environnement de travail interopérable, intuitif et prêt à l’emploi, répondant aux exigences croissantes des chantiers réseaux et pour une amélioration de l’expérience client.   Vous disposez d’un récepteur PYX de TERIA et souhaitez l’utiliser avec les applications SYSLOR ? Ecrivez-nous à contact@syslor.net pour activer la liaison et démarrer rapidement.

L’interopérabilité entre les applications SYSLOR et le GNSS PYX de Teria Read Post »

Scroll to Top